Robot con AI: i componenti e a che punto sono
Un robot bipede stampato in 3D con ESP32-S3, microfono, speaker e giroscopio. La distinta completa dei componenti e lo stato del progetto, episodio per episodio.
🚧 Progetto in corso. Questo articolo viene aggiornato man mano che il robot avanza. Lo stato qui sotto è fermo all’ultimo episodio pubblicato.
Il progetto è un robot bipede stampato in 3D con l’intelligenza artificiale a bordo: cammina, sente, parla e vede chi ha davanti. La base meccanica è il modello open source Otto DIY, il resto è elettronica montata e programmata da zero.
Questa pagina raccoglie la distinta completa dei componenti — quella che mi viene chiesta più spesso nei commenti — e lo stato di avanzamento.
La distinta dei componenti
| Componente | A cosa serve |
|---|---|
| ESP32-S3-WROOM | Il cervello. Wi-Fi e Bluetooth integrati, abbastanza potenza per l’elaborazione audio |
| PCA9685 | Driver a 16 canali per i servo, comandati via I²C |
| Servo EMAX ES08AII | I motori delle gambe |
| MPU6050 | Giroscopio e accelerometro: dice al robot com’è orientato |
| Microfono I²S INMP441 | L’orecchio, digitale |
| Amplificatore I²S MAX98357A | Pilota l’altoparlante |
| Altoparlante 3 W 4 Ω | La voce |
| HC-SR04 | Sensore a ultrasuoni: distanza dagli ostacoli |
| Display OLED 0,96” | Gli occhi, e le espressioni |
Trasparenza: i link qui sotto sono affiliati Amazon. Se li usi io ricevo una piccola
commissione e tu non paghi di più.
File STL: Otto DIY biped dancing robot ·
ESP32-S3-WROOM ·
PCA9685 ·
servo EMAX ES08AII ·
MPU6050 ·
microfono INMP441 ·
amplificatore MAX98357A ·
altoparlante 3 W ·
HC-SR04 ·
display OLED 0,96"
Perché proprio questi pezzi
L’ESP32-S3 invece di un Arduino classico. Serviva qualcosa che gestisse audio e connettività senza schede aggiuntive. L’S3 ha Wi-Fi e Bluetooth integrati e abbastanza potenza per elaborare il suono: con un microcontrollore a 8 bit questo progetto non sarebbe partito.
Il PCA9685 anche se l’ESP32 ha i suoi PWM. Si potrebbero pilotare i servo direttamente, ma il PWM software è soggetto a jitter: il servo trema e il passo diventa irregolare. Il PCA9685 genera i segnali via hardware su un bus I²C a due fili, quindi i movimenti sono puliti e si risparmiano pin.
Microfono e amplificatore entrambi I²S. È la scelta che semplifica tutto: l’audio resta digitale dal microfono fino all’amplificatore, senza passare da convertitori analogici. Meno rumore e meno componenti.
L’MPU6050 serve per camminare, non per decorazione. Un bipede è instabile per natura. Senza sapere la propria inclinazione, un robot a due gambe può solo ripetere sequenze preregistrate e cadere appena il terreno non è perfetto. Giroscopio e accelerometro sono il prerequisito per qualsiasi camminata che si corregga da sola.
Quanto costa la parte stampata
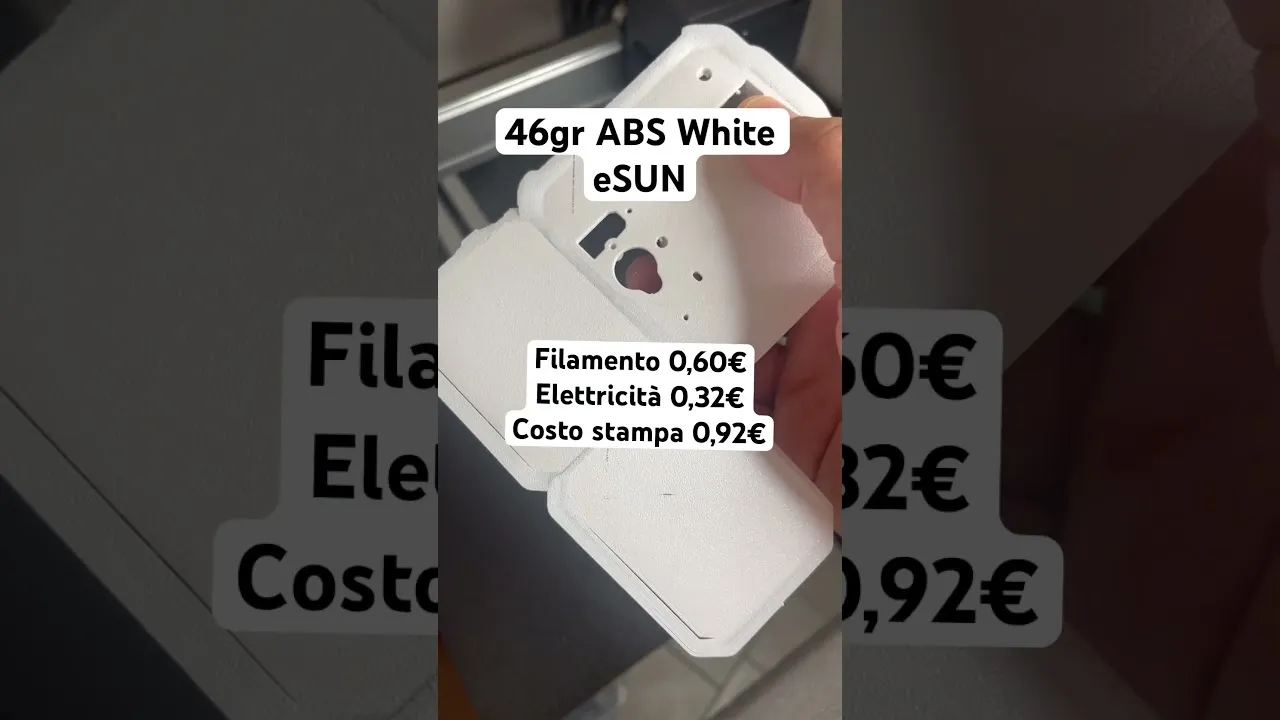
Il dato è preciso perché l’ho misurato sulle due stampe:
| Episodio 1 | Episodio 2 | |
|---|---|---|
| Materiale | ABS eSUN bianco | ABS AzureFilm arancione |
| Tempo | 4 ore | 3 ore |
| Filamento | 46 g | 37 g |
| Costo filamento | 0,60 € | 0,63 € |
| Costo energia | 0,32 € | 0,24 € |
| Totale | 0,92 € | 0,87 € |
Stampante: Anycubic Kobra 3 Combo. Meno di due euro di plastica per tutta la struttura — in un progetto del genere il costo è tutto nell’elettronica.
A che punto è
La struttura è stampata, l’elettronica è cablata, il software gira con i sensori di base e il robot si muove. Audio in ingresso e in uscita funzionano, il display fa da occhi, l’MPU6050 è montato.
L’ultimo passo fatto è la progettazione del PCB: il cablaggio su basetta millefori funziona ma è fragile e ingombrante. Un circuito stampato rende tutto più compatto e toglie i fili volanti, che su un robot che cammina sono il primo punto di rottura.
Il bivio aperto: prima camminare o prima parlare?
A questo punto il progetto si divide in due direzioni, e sono due problemi di natura diversa:
- Camminare in autonomia significa modelli di apprendimento per l’andatura, con il feedback del giroscopio a correggere l’equilibrio in tempo reale. Tutto a bordo, tutto in locale.
- Parlare significa integrare un modello linguistico, quindi una connessione di rete e latenza, ma restituisce subito qualcosa di spettacolare da vedere.
Non c’è una risposta ovvia. La camminata è il problema più interessante da risolvere; il parlato è quello che rende il robot vivo agli occhi di chi lo guarda.
Gli episodi sono Short, quindi brevi: qui sotto in ordine cronologico. Il progetto continua sul canale, e questa pagina si aggiorna con lui.
Gli episodi, in ordine
Ep. 1 — Prima stampa 3D
Corpo centrale e piedi. 4 ore di stampa, 46 g di ABS, 0,92 € di costo totale.
Ep. 2 — Ultima stampa 3D
Le parti restanti in ABS arancione. 3 ore, 37 g, 0,87 €.
Ep. 5 — Componenti pronti
Tutta l'elettronica sul banco e il cablaggio su basetta millefori.
Ep. 6 — Primo programma e primi sensori
Prima versione del software, sensoristica di base e primi movimenti.
Ep. 7 — Microfono, speaker e occhi
Entrano l'audio in ingresso e in uscita, piu' il display che fa da occhi.
Ep. 8 — MPU6050 montato
Accelerometro e giroscopio pronti. E il bivio: prima camminare o prima parlare?
Ep. 10 — Progettazione del PCB
Sbroglio e circuito stampato, per eliminare i fili volanti e compattare tutto.